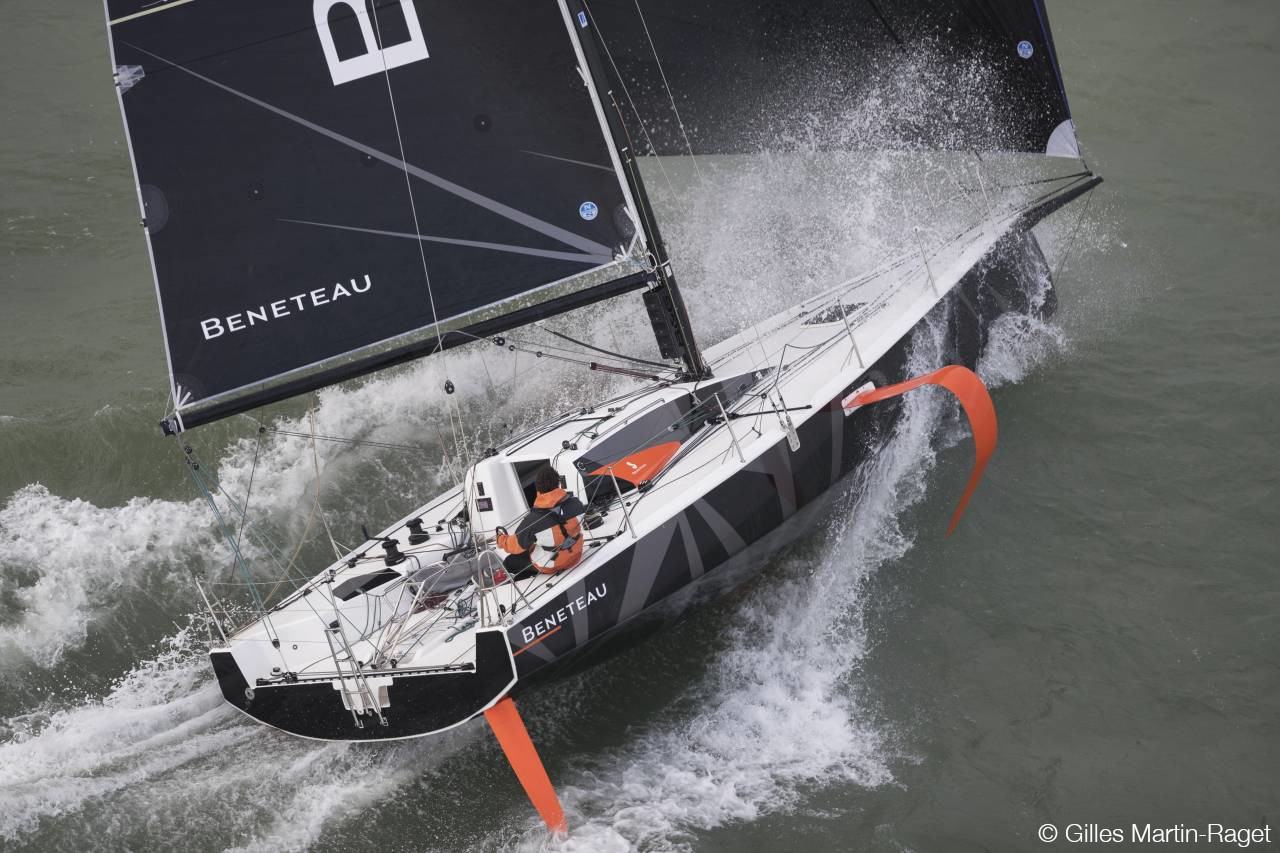
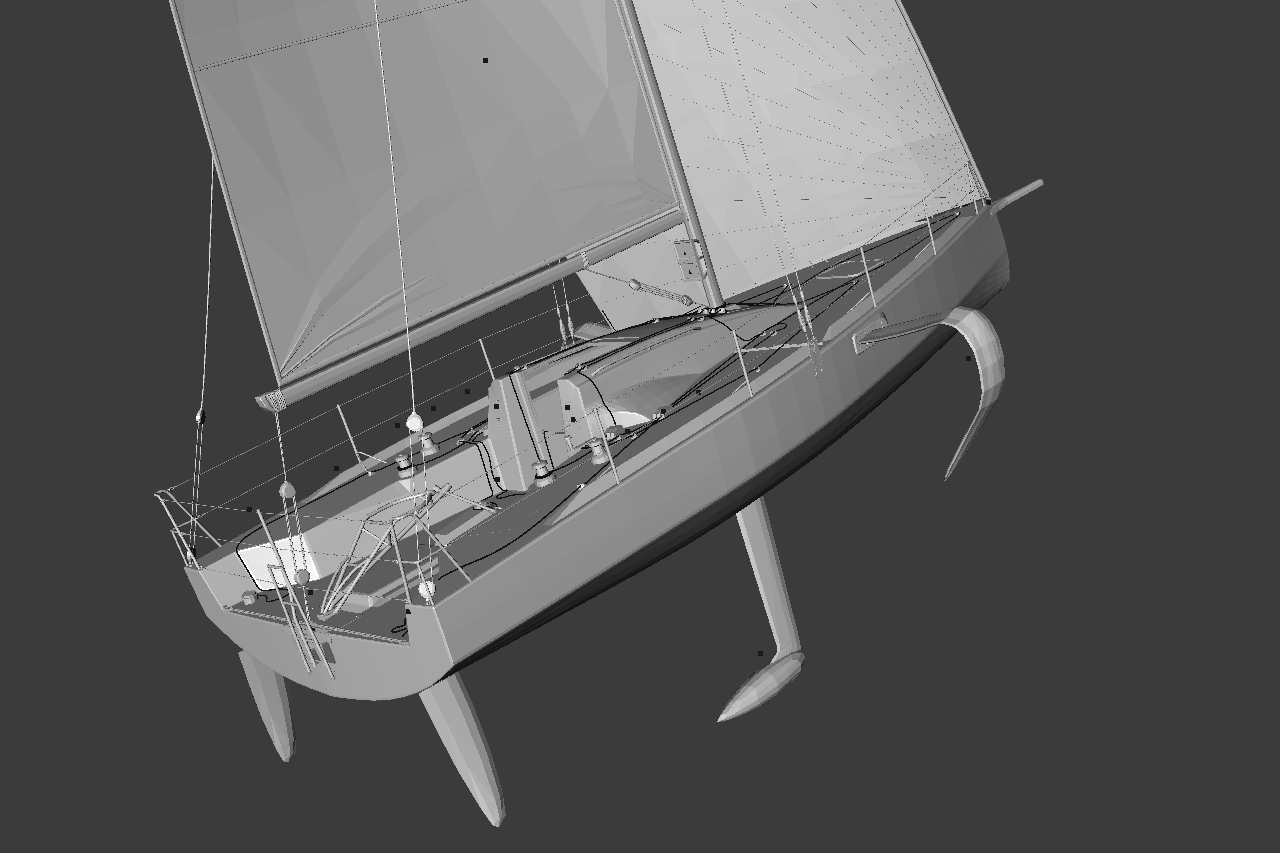
La première étape dans un projet d’analyse de performance est de créer un modèle de navire le plus réaliste possible (aussi appelé un jumeau numérique). Cette étape importante conditionne le niveau de détail qu’il sera possible d’apporter dans le contexte navire des données. Selon la complexité du navire à modéliser (un optimiste sera moins complexe qu’un ULTIM) et le niveau de détail désiré, cette étape peut prendre une quantité de temps variable à l’équipe d’Hydroscope à implémenter, et il est donc difficile de chiffrer cette prestation. Toutefois, si votre navire fait partie d’une classe disponible alors cette étape ne vous sera pas facturée. Sinon, contactez nous pour discuter de votre projet avec nous et obtenir un devis.
pièces #
Hydroscope modélise un navire comme une collection de différentes pièces, chacune représentant un sous-système à bord du navire. Chaque pièce peut avoir une multitude de caractéristiques qui lui sont associées, défini les caractéristiques qui lui sont propres, les façons dont l’équipage peuvent agir dessus et la façon dont la pièce peut interagir avec le reste du navire. Selon le niveau de détail souhaité, cette approche autorise un niveau de détail très fin, par exemple pour modéliser chaque appareil électronique, chaque poulie, chaque capteur et actionneur à bord. Ce niveau de détail n’est pas toujours nécessaire pour tous les projets, mais ne peut pas nuire à la qualité de l’analyse et peut se trouver utile à une date ultérieure.
caractéristiques #
Chaque pièce se voit attribuer une masse et une inertie pour suivre le déplacement et l’inertie du navire. Selon ce que le sous système représente, ils peuvent avoir d’autres variables qui les décrivent. Par exemple les caractéristiques d’un moteur pourrait ressembler à :
"mass": "106.0 kg",
"max_power": "21.0 hp",
"full_throttle_rpm": "3.6 krpm",
"piston_displacement": "719.0 ml",
"gear_reduction_ratio": "2.0",
states #
Chaque partie peut avoir un nombre d’états, représentant la manière dont les caractéristiques de la pièce peuvent évoluer selon la façon dont elle est utilisée. La puissance électrique demandée par un appareil électronique peut évoluer selon la façon dont il est utilisé, un appendice pourra avoir un état de surface qui varie selon la date du dernier carénage, et la surface de voile pourra évoluer selon une prise de ris comme illustré ci-dessous :
"states": {
    "Reef": {
        "M0": {"specs": {"projected_sail_area": "39.05 m ** 2"}},
        "M1": {"specs": {"projected_sail_area": "33.97 m ** 2"}},
        "M2": {"specs": {"projected_sail_area": "25.77 m ** 2"}},
        "M3": {"specs": {"projected_sail_area": "19.525 m ** 2"}}
    }
}
réglages #
Les pièces peuvent être associées à des réglages, qui sont de simples noms de variables décrivant un mode d’action sur l’état du navire. Le simple fait de connaître l’existence de ces variables est suffisant pour qu’Hydroscope demande à ce qu’on leur associe une valeur lors de l’enregistrement des données, afin de compléter le contexte navire ainsi que de pouvoir sélectionner et comparer les données sur ces variables. Par exemple un foil simple pourrait nécessiter deux variables spécifiques pour le régler :
"trims": [
    "foil_rake",
    "foil_cant"
]
flux & capacités #
Les pièces ont également la possibilité d’interagir et d’échanger de l’énergie ou de la matière entre elles. Cela est représenté par deux variables, le contenu (#capacity) représentant la quantité d’une variable stockée dans la pièce et le flux représentant la vitesse à laquelle la pièce se vide ou se remplie. Lorsque les pièces sont connectées entre elles, il est possible de suivre l’évolution du poids contenu dans un réservoir d’essence (décrit ci-dessous) quand il alimente un moteur.
"capacity": [["diesel_volume", "40.0 l", "0.0 l", "39.0 l"]],
"flux": {"diesel_volume": "-5.0 l / h"}
navire #
Une collection de pièces peut être assemblée pour former un navire, où elles peuvent interagir ensembles. Dans cette vue d’ensemble, les caractéristiques principales du navire peuvent être calculées (déplacement et inertie) ou définies (longueur hors tout, tirant d’air, tirant d’eau). Pour ce faire, la position des pièces dans l’espace doivent être renseignée les unes par rapport aux autres et les différentes pièces peuvent alors être connectées. Leurs états respectifs peuvent aussi être modifiés de façon jointe en définissant des configurations du navire, qui simplifient la tâche de caractérisation de l’état du navire dans l’étape d’enregistrement des données.
référentiels #
Plusieurs référentiels peuvent être définis dans le modèle du navire. Ces référentiels définissent la position du centre de gravité d’une pièce par rapport à ceux des autres pièces, ce qui permet le calcul précis du centre de gravité et de l’inertie du navire. Il est ensuite possible de modifier les référentiels associés à chaque pièce lorsque l’on déplace les pièces dans le navire, comme c’est souvent le cas lors du matossage.
"Port Rudder Bearing": {
    "position": ["260.0 mm", "-1.22 m", "200.0 mm" ],
    "orientation_mode": "Nautical",
    "orientation": ["0.0 deg", "0.0 deg", "0.0 deg"],
    "variable_dependant": false,
    "reference": "Ship Frame",
    "tack_sensitivity": false
}
configurations #
Pour simplifier la gestion des nombreuses pièces qui peuvent composer un navire et leurs réglages et référentiels respectifs, Hydroscope utilise des configurations. Elles permettent de modifier tous les aspects du navire et de ses pièces et de regrouper toutes ses modifications sous un seul nom. Dans l’extrait de code ci-dessous, la configuration de voile M0J1 est définie en plaçant la grand-voile au référentiel M0 CG dans l’état M0(pas de ris [ndlr]), le J1 au référentiel J1 CG dans l’état J1. Cette configuration pourra alors étiqueter les données de navigations et permettre de les sélectionner sans avoir à spécifier chaque détail manuellement. Cela permet une exploration de la basée de données beaucoup plus simple.
"M0J1": {
    "type": "Sail",
    "parts": {
        "Mainsail": {"inertia_frame": "M0 CG",
                     "states": {"Reef": "M0"}},
        "J1": {"inertia_frame": "J1 CG",
               "states": {"Reef": "J1"}},
        "J2": {"inertia_frame": null,
               "states": {"Reef": "Furled"}},
        "A2": {"inertia_frame": null,
               "states": {"Reef": "Furled"}},
        }
    }
opération #
Les pièces ayant un contenu et des flux peuvent être reliées par une ou plusieurs connection permettant l’échange d’énergie, information ou de matière. De cette façon Hydroscope peut suivre précisément l’évolution de l’avitaillement (eau fraîche, gasoil, nourriture, etc.) et de sa position. La quantité de charge électrique dans les batteries peut aussi être suivi en connectant les appareils électroniques aux batteries comme dans l’exemple ci-dessous :
"connections": [[
    "electric_energy",
    "NKE Top Multidisplay",
    "Starboard Service Battery"
    ]]